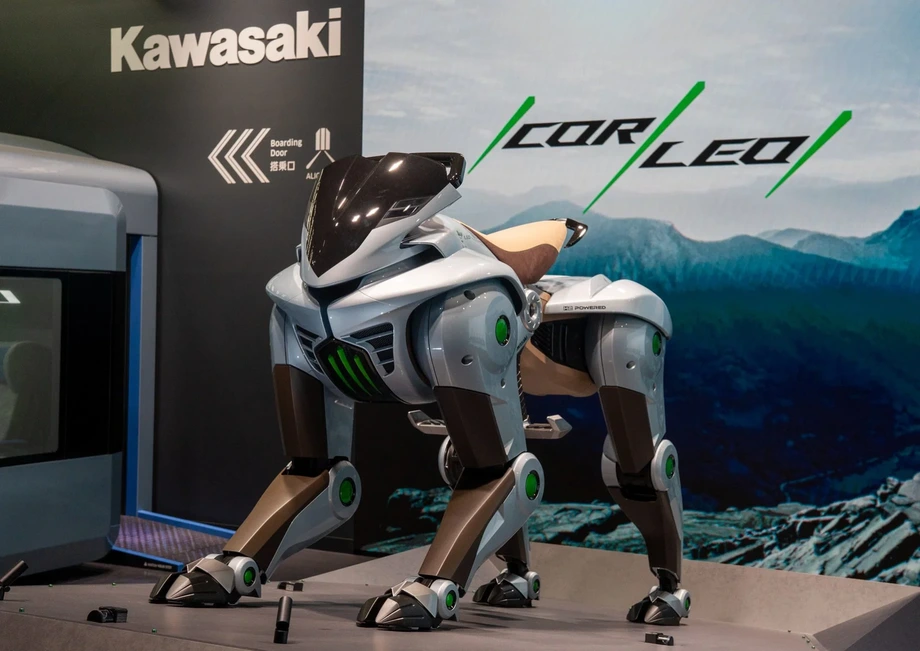
네 개의 다리, 수소 엔진, 2035년 목표
가와사키중공업은 네 개의 로봇 다리와 수소 엔진을 갖춘 이동수단 CORLEO를 개발하고 있으며, 두 가지 주요 목표를 제시했다. 2030년 사우디아라비아 리야드 엑스포에서 활용하고 2035년 상용화하는 것이다. 이에 앞서 실물 크기 모형을 2026년 11월 5일부터 8일까지 밀라노에서 열리는 EICMA 모터사이클 전시회에 선보일 예정이다. 관람객은 모형을 볼 수 있지만 탑승할 수는 없다.
목차
이 프로젝트는 통상 서로 다른 용도로 쓰이는 일본 산업그룹의 두 분야, 로봇공학과 모터사이클 기술을 결합한다. CORLEO는 바퀴 대신 각각 독립적으로 제어되는 다리를 사용하며, 불규칙한 지면에서의 움직임과 균형, 충격을 관리하는 데 모터사이클 기술을 활용한다. 가와사키는 승객이 말을 탈 때처럼 체중을 이동해 방향을 조정하게 될 것이라고 설명했다.
가와사키는 2025년 12월 3일자 CORLEO 개발 발표에서 사장 직속 SAFE ADVENTURE 사업개발팀을 신설했다고 밝혔다. 전담 조직을 둠으로써 CORLEO 구상이 회사의 개발 계획에 포함됐으며, 2027년 완성을 목표로 하는 탑승 시뮬레이터도 함께 추진된다.
일정상 밀라노 전시는 상용화 목표보다 9년 앞서 열린다. 가와사키는 가격, 판매 시장, 주행거리, 최고 속도, 수소 저장량, 고객 인도 시점을 발표하지 않았다. 따라서 예비 탑승자가 가까운 시일 내 접할 수 있는 단계는 전시용 모형과 시뮬레이터이며, 그다음은 리야드에서의 활용을 목표로 하고 있다.
밀라노에서 공개될 내용
CORLEO는 피에라 밀라노 로 전시장 11홀 N46 부스에서 열리는 가와사키 모터사이클 전시에 함께 선보일 예정이다. 일반 관람은 2026년 11월 5일부터 8일까지 가능하며, 그에 앞서 이틀간 언론과 업계 관계자를 대상으로 공개된다.
실물 크기 모형을 통해 관람객은 모터사이클과 탑승형 로봇의 중간 형태인 이 기기의 비례와 크기를 가늠할 수 있다. 부스에서 CORLEO를 직접 타볼 수는 없다. 가와사키는 일반 차량이 접근하기 어려운 곳을 주행하도록 설계한 다리형 이동수단을 새로운 개인 이동수단으로 소개하고 있다.
CORLEO는 2025년 오사카·간사이 엑스포의 ‘퓨처 라이프 엑스포: 퓨처 시티’ 전시에서 콘셉트 모델로 처음 공개됐다. 가와사키에 따르면 당시 공개로 소셜미디어 노출이 약 12억 회 발생했다. 노출 수는 화면에 콘텐츠가 표시된 횟수를 뜻하므로, 한 사람이 여러 게시물을 보면 여러 차례 집계될 수 있다.
오사카에서 주요 모터사이클 전시회로 무대를 옮기는 것은 프로젝트의 출발점과도 맞닿아 있다. 가와사키는 CORLEO를 단순히 승객을 태우는 로봇이 아니라, 탑승자가 몸을 움직이고 균형을 잡으며 능동적으로 타는 기기로 제시하고 있다.
모터사이클 기술을 활용한 다리
CORLEO의 네 다리는 지면 상태에 맞춰 디딜 위치를 조정하도록 설계됐다. 제어 시스템은 기기와 탑승자를 지탱하도록 각 다리의 움직임을 조율하며, 지면에 닿는 부분은 접지력을 높이는 형태로 만들어진다. 바퀴가 장애물 위를 굴러 지나가야 하는 상황에서 다리는 들어 올린 뒤 새로운 지점을 디딜 수 있다는 점이 장점이다.
가와사키는 뒷다리가 자사 모터사이클 기술과 직접 연결돼 있다고 설명한다. 뒷다리에는 스윙암을 바탕으로 한 구조가 적용된다. 스윙암은 모터사이클의 뒷바퀴를 지지하고 요철을 지날 때 위아래로 움직이게 하는 부품이다.
CORLEO의 뒷다리는 충격을 흡수하도록 각각 독립적으로 위아래로 움직일 수 있다. 가와사키는 이 기능이 탑승자가 앞쪽 지형을 더 쉽게 살필 수 있는 자세를 유지하는 데 도움을 줄 것이라고 밝혔다. 이동 경로를 계속 살필 수 있으면 다음 장애물에 대응할 여지도 커진다.
가와사키는 이 기기가 로봇공학의 험지 주행 능력과 모터사이클 개발을 통해 축적한 조종성과 안정성을 결합한다고 설명한다. 산악 지형과 물이 있는 지역에서의 활용도 목표로 제시한 만큼, 접지력과 다리 움직임, 탑승자 자세를 조율하는 것이 설계의 핵심이다.
체중 이동으로 방향 조정
CORLEO는 익숙한 핸들과 스로틀 대신 자세와 체중 배분의 변화를 조작 방식으로 삼는다. 센서가 탑승자의 움직임을 감지하고, 제어 시스템이 이를 다리 움직임을 위한 지시로 변환한다.
탑승자는 몸을 움직여 이동 방향을 전달하고, 기기는 발을 디딜 위치를 정하고 균형을 유지하는 세부 작업을 맡는다. 이 역할 분담은 콘셉트의 핵심이다. 어려운 경로를 살피면서 로봇 다리 네 개를 각각 따로 조종하는 것은 사람이 하기 어렵기 때문이다.
가와사키는 험난한 지형을 쉽고 안전하게 통과하도록 돕는 지원 기능을 개발할 계획이라고 밝혔다. 이는 기기뿐 아니라 탑승자까지 고려해야 하는 개발 목표다. 제어 장치는 의도적인 움직임을 해석하는 동시에 요철과 경사, 발을 디디는 지면의 변화로 생기는 움직임도 처리해야 한다.
계획 중인 시뮬레이터는 상용화 전에 이 낯선 탑승 방식을 개발하고 체험할 수 있는 수단이다. 가와사키는 CORLEO의 실제 기체를 넘어선 활용도 염두에 두고 있어, 시뮬레이터는 별도의 사업 기회가 될 수도 있다.
수소 엔진으로 전기를 만드는 이유
CORLEO의 동력 시스템은 150cc 수소 엔진으로 다리를 움직이는 장치에 전기를 공급하는 방식이다. 수소는 기기 뒤쪽에 저장하며, 밀라노 전시 계획에서는 이를 카트리지 형태로 설명했다.
150cc는 엔진의 피스톤이 움직이며 쓸어 내는 체적, 즉 배기량을 뜻한다. 이는 엔진 크기를 나타내는 수치이지 다리에 공급할 수 있는 전력량을 뜻하지는 않는다. 에너지는 수소가 엔진의 연료가 되고, 엔진이 발전기를 구동하며, 전기가 다리 구동 장치에 공급되는 순서로 전달된다.
수소 내연기관은 연료를 연소시켜 기계적 움직임을 만든다. 연료전지는 다른 방식으로 작동하며, 수소의 화학 에너지를 직접 전기로 변환한다. 가와사키의 공식 설명에 따르면 CORLEO는 엔진으로 전기를 생산한다.
가와사키 모터스 유럽의 시게미 다나카 사장은 이 프로젝트가 그룹 전반의 기술력을 보여주는 사례이자 탄소중립 미래를 향한 진전이라고 설명했다. 이 환경 목표를 평가하려면 완성된 기기의 연료 소비량과 수소의 생산·공급 방식에 관한 정보가 필요하다. 이런 실무적 조건은 소유자가 어디에서 이용하고 연료를 보충할 수 있는지에도 영향을 미친다.
가와사키는 다른 분야에서 상용 수소 프로젝트도 진행하고 있다. 상용 수소 혼소 엔진은 부피 기준 수소 30%를 섞은 천연가스로 전기를 생산한다. 이 산업용 기기는 8메가와트급인 반면, CORLEO는 개인 이동수단으로 개발되고 있다. 두 프로젝트는 가와사키가 규모가 크게 다른 분야에서 수소 연소 기술을 추진하고 있음을 보여준다.
기기 밖으로 확장되는 SAFE ADVENTURE
가와사키는 산악 이동을 더 안전하게 만드는 광범위한 노력인 SAFE ADVENTURE의 일환으로 CORLEO를 개발하고 있다. 회사는 산악 사고를 줄이는 동시에 산악 지역을 즐겁고 편리하게 이용할 수 있도록 하는 것을 목표로 내세웠다.
계획 중인 내비게이션 시스템은 날씨와 기온, 지면 상태, 야생동물 출현 정보를 감지해 이를 바탕으로 더 안전한 경로를 안내한다. 가와사키는 스마트폰 같은 기기를 통해 안내를 제공할 수 있다고 밝혔다. 차량 디스플레이에도 관련 정보가 표시되는 방안이 계획에 포함됐다.
내비게이션은 로봇이 균형을 유지하는 문제와는 다른 과제를 다룬다. CORLEO의 다리 제어는 한 걸음씩 내딛는 동작을 맡고, 경로 안내는 탑승자가 어디로 갈지 판단하는 데 도움을 준다. 기기가 험한 지형을 통과할 수 있더라도, 앞쪽의 날씨나 지면 상태가 달라지면 다른 경로를 택하는 편이 나을 수 있다.
가와사키는 SAFE ADVENTURE를 그룹 비전 2030의 세 가지 우선순위인 안전하고 안심할 수 있는 원격 연결 사회, 미래 모빌리티, 에너지·환경 솔루션의 일부로 제시한다. CORLEO는 차량과 정보 서비스, 수소 동력 시스템을 통해 이 세 가지 우선순위를 결합한다.
오사카에서 리야드까지의 일정
가와사키의 개발 계획은 전시와 시뮬레이션, 실제 활용 목표를 각 단계로 삼아 10년에 걸쳐 진행된다. 회사가 발표한 목표상 시뮬레이터 완성은 리야드에서의 활용보다 앞서며, 상용 판매는 그 이후로 예정돼 있다.
- 2025년: CORLEO 콘셉트 모델이 오사카·간사이 엑스포에서 공개된다.
- 2025년 12월 3일: 가와사키가 상용화를 위한 개발과 사장 직속 SAFE ADVENTURE 전담팀 신설을 발표한다.
- 2026년 11월 5~8일: 실물 크기 모형이 밀라노 EICMA에서 일반에 공개될 예정이다. 관람객은 탑승할 수 없다.
- 2027년: 가와사키가 CORLEO 탑승 시뮬레이터 완성을 목표로 한다.
- 2030년: 가와사키가 리야드 엑스포에서 이동수단으로 활용하는 것을 목표로 한다.
- 2035년: 가와사키가 상용화를 목표로 한다.
개발 계획에는 2027년까지 관절 내구성, 수소 소비량, 다리 제어 안정성 등을 집중적으로 현장 시험하는 내용도 포함된 것으로 알려졌다. 가와사키의 공식 발표는 2027년 목표를 시뮬레이터 완성으로 명시하고, 리야드 엑스포 행사장 안에서의 활용을 목표로 제시했다.
각 단계에는 서로 다른 기술적 과제가 있다. 시뮬레이터는 실제 탑승감을 설득력 있게 재현해야 하며, 사람을 태우는 기기는 안정적인 물리적 움직임과 연료 취급, 제어 시스템을 갖춰야 한다. 리야드에서의 활용 목표와 상용화 사이에는 발표된 일정상 추가 개발 기간이 5년 남아 있다.
실제 기기보다 먼저 선보이는 시뮬레이터
가와사키는 CORLEO 시뮬레이터 기술을 게임과 e스포츠 업계에 제공할 계획이다. 회사는 프로젝트 개발 과정에서 만들어진 모션 데이터와 3차원 모델을 도입 대상 기술로 꼽았다.
이를 통해 사람들은 CORLEO의 탑승 방식을 실제 기기보다 먼저 체험할 수 있다. 시뮬레이터는 산악 지역을 방문하거나 수소 연료를 구하지 않아도 움직임과 반응을 재현할 수 있다. 2027년 완성 목표는 실제 차량의 상용화 목표보다 8년 앞선다.
CORLEO의 활용 가능성으로는 모험 관광, 인프라 점검, 환경 모니터링 등이 거론돼 왔다. 모두 접근이 어려운 장소에 도달해야 하는 분야다. 가와사키가 공식적으로 제시한 단기 추진 과제는 기기 개발과 시뮬레이터, 내비게이션, 2030년 리야드 엑스포에서의 활용이다.
이제 핵심 과제는 사람들의 이목을 끈 구상을 누구나 반복해서 이용할 수 있는 탑승 경험으로 구현하는 것이다. 독립적인 다리 움직임과 체중 이동을 이용한 조작, 수소를 활용한 전기 생산, 경로 안내가 모두 함께 작동해야 한다. 가와사키는 개발 일정을 제시했으며, 밀라노 전시를 통해 대중은 회사가 만들려는 기기를 더 가까이에서 살펴볼 수 있다.
핵심 내용
- CORLEO는 네 개의 로봇 다리와 전기를 생산하는 수소 엔진을 결합한다.
- 실물 크기 모형은 2026년 11월 5일부터 8일까지 밀라노 EICMA에 전시될 예정이다. 관람객은 탑승할 수 없다.
- 탑승자는 체중을 이동해 기기를 조종하고, 모터사이클 기술을 적용한 뒷다리 구조가 충격을 흡수하도록 돕는다.
- 가와사키는 2027년 탑승 시뮬레이터, 2030년 리야드 엑스포 활용, 2035년 상용화를 목표로 한다.
- SAFE ADVENTURE에는 날씨와 기온, 지형, 야생동물 정보를 활용한 내비게이션도 포함된다.
- 가격과 주행거리, 최고 속도, 고객 인도 시점은 발표되지 않았다.